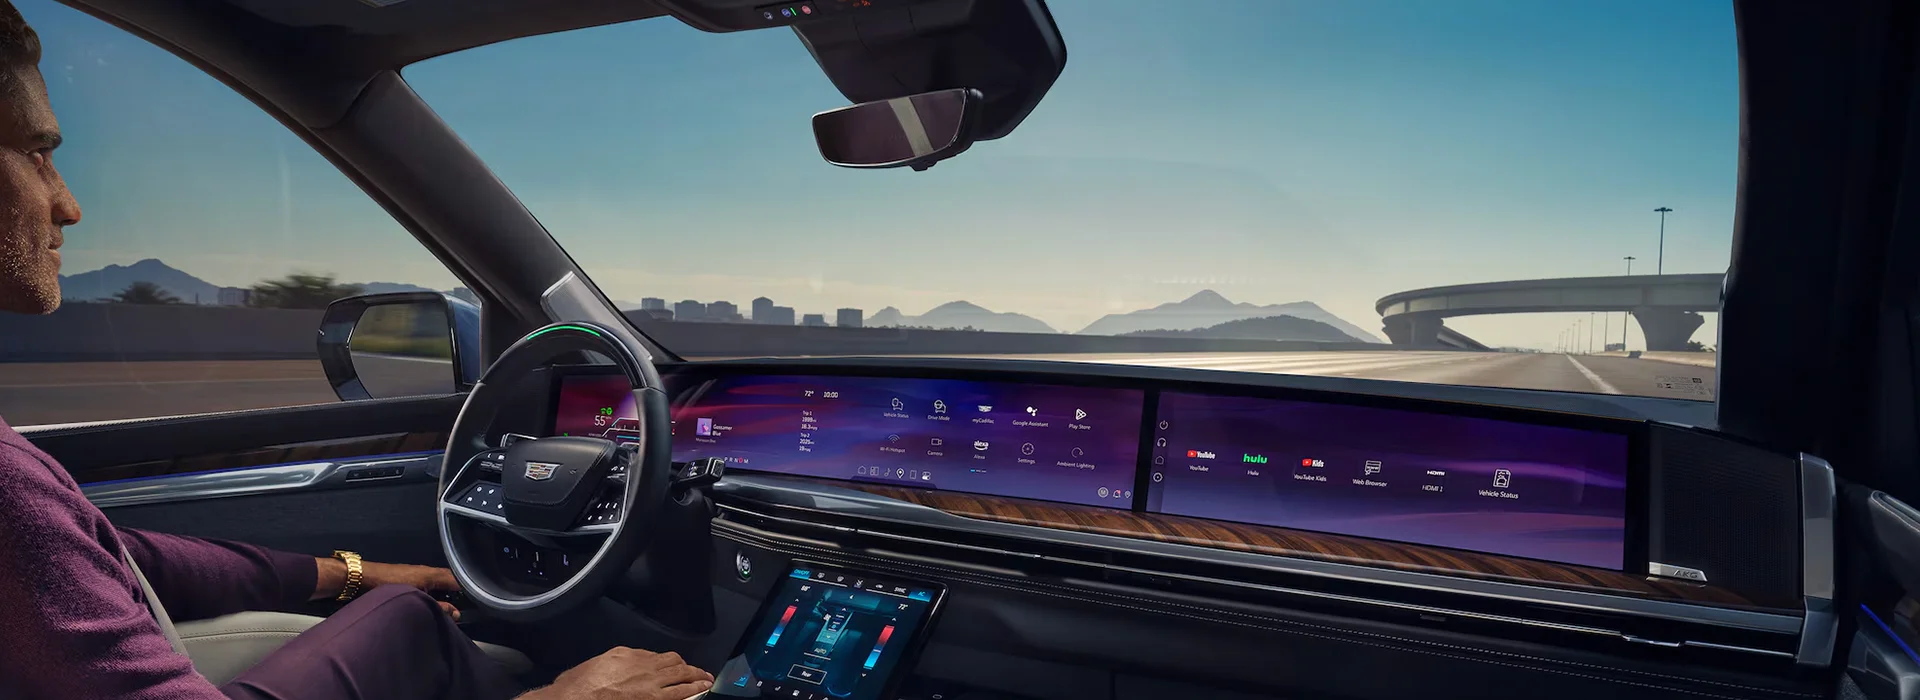
لم تعد تقنيات القيادة شبه المستقلة فكرة مستقبلية بعيدة، بل أصبحت جزءًا من تجربة القيادة في عدد متزايد من السيارات الحديثة. تستطيع أن تحافظ السيارة على سرعتها ومسافة الأمان، وتساعد في البقاء داخل المسار، بل وتجمع بين التوجيه والتسارع والكبح في أنظمة أكثر تطورًا. لكن هذا التطور لا يعني أن السيارة أصبحت قادرة على القيادة وحدها في كل الظروف؛ فالحد الفاصل بين مساعدة السائق والقيادة الآلية لا يزال مهمًا، وربما أكثر أهمية من أي وقت مضى.
أولًا.. ماذا تعني «القيادة شبه المستقلة»؟
المصطلح الشائع «القيادة شبه المستقلة» لا يمثل مستوى تقنيًا واحدًا بحد ذاته. التصنيف الأكثر استخدامًا يقسم أتمتة القيادة إلى ستة مستويات، من المستوى صفر الذي لا يقدم أتمتة مستمرة، وصولًا إلى المستوى الخامس الذي يفترض قدرة السيارة على تنفيذ مهمة القيادة كاملة في جميع الظروف.
ويبرز المستوى الثاني باعتباره الأكثر انتشارًا اليوم في السيارات المخصصة للمستهلكين. هنا تستطيع السيارة أن تتولى التوجيه والتسارع والكبح في الوقت نفسه، لكن السائق يبقى مسؤولًا عن مراقبة الطريق والبيئة المحيطة والتدخل عند الحاجة. أما المستوى الثالث فينقل المسؤولية التقنية إلى النظام ضمن ظروف محددة، مع بقاء السائق مطالبًا بالاستجابة عندما يطلب منه النظام استعادة السيطرة.
المستوى الثاني.. مساعدة متقدمة وليست قيادة ذاتية
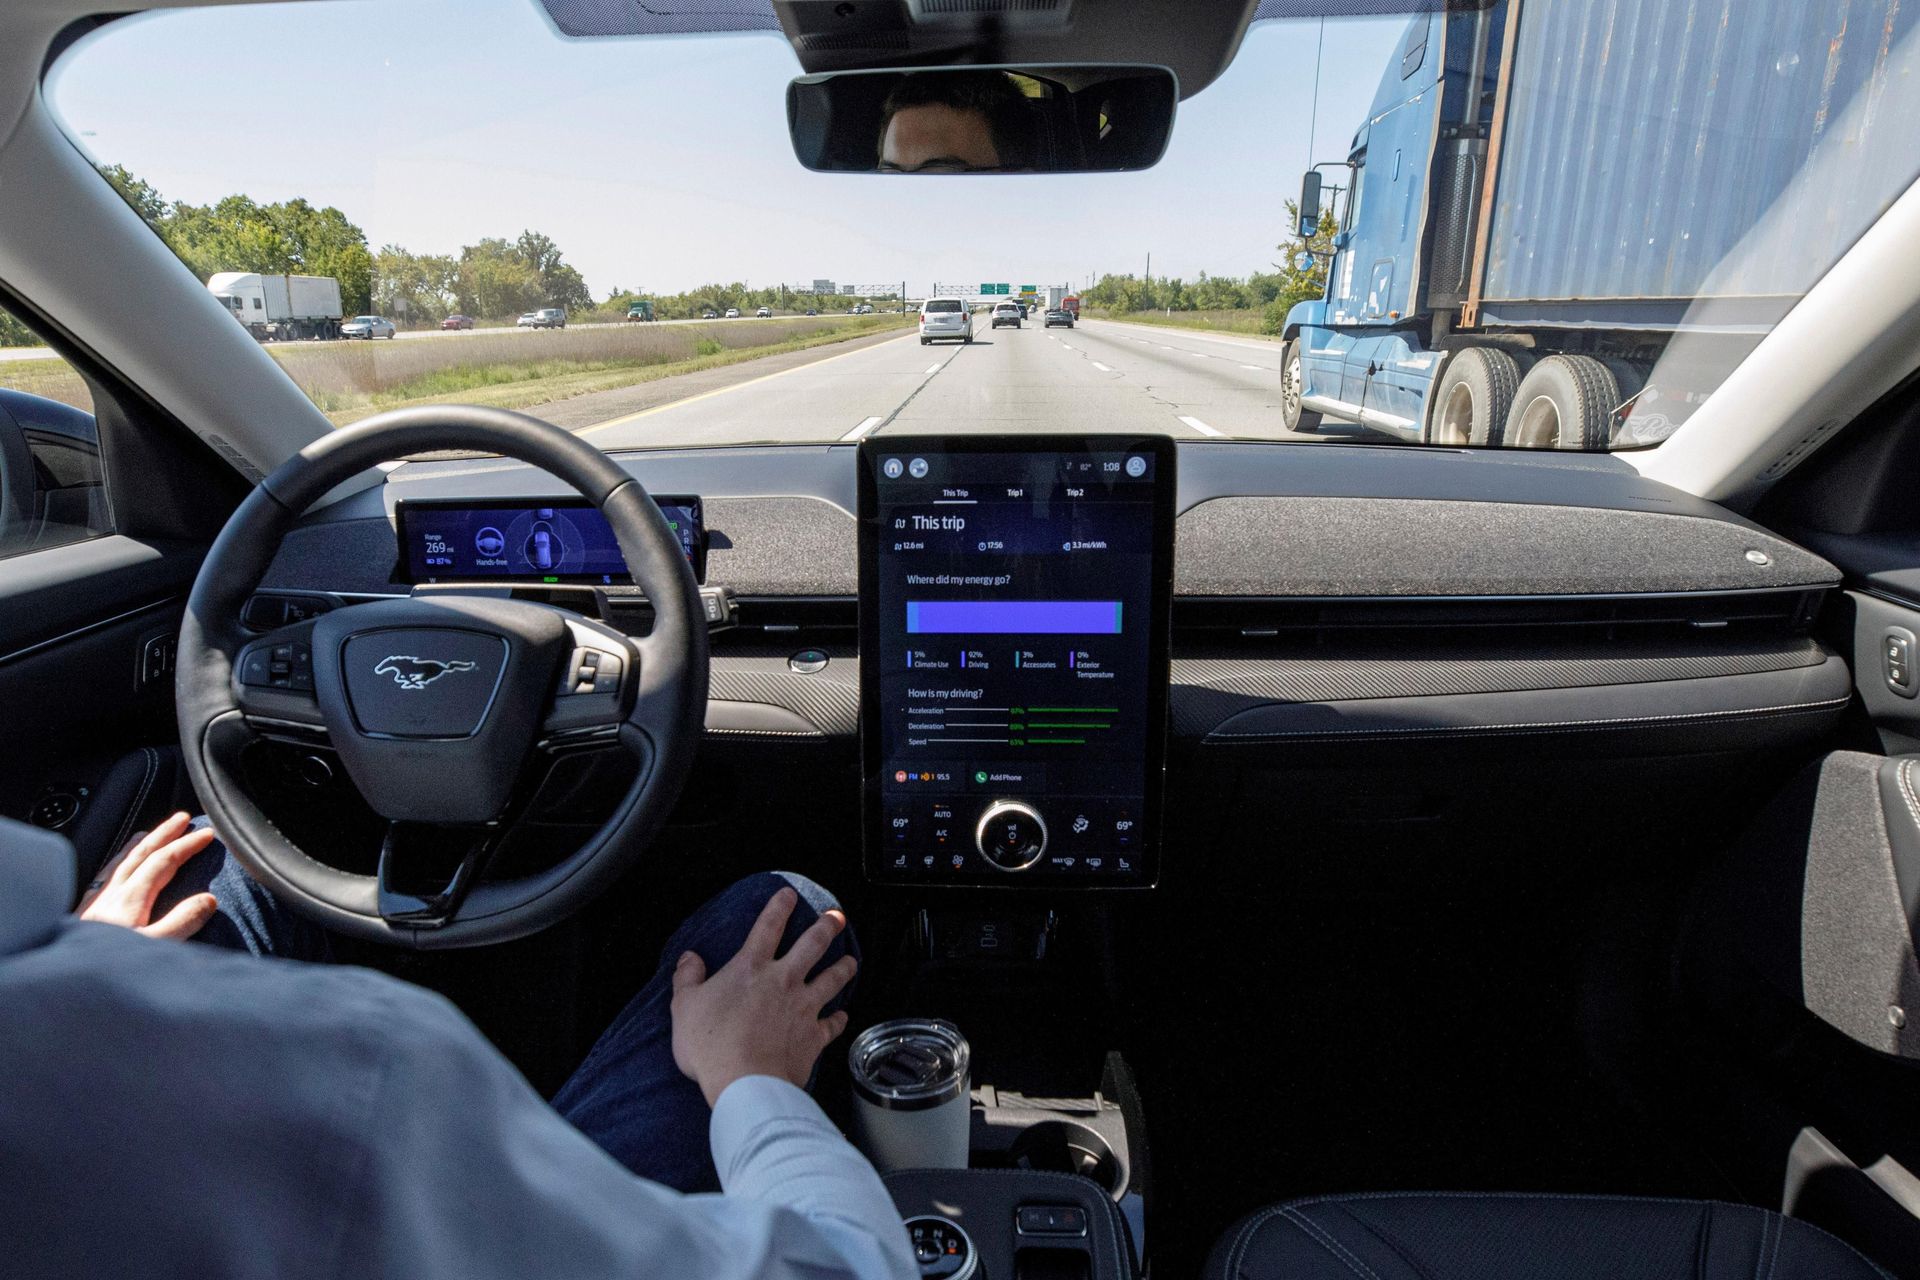
تكمن المشكلة في أن تجربة المستوى الثاني قد تبدو أحيانًا أقرب إلى القيادة الذاتية مما هي عليه فعليًا. فعندما تحافظ السيارة على المسار والسرعة والمسافة من السيارة التي أمامها، يشعر السائق بأن معظم العمل قد انتقل إلى السيارة.
لكن المسؤولية لا تنتقل إليه. فالسائقفي تجربة القيادة شبه المستقلة يجب أن يبقى منتبهًا وقادرًا على التدخل المستمر. وتوضح الجهات التنظيمية أن أنظمة المستوى الثاني تظل أنظمة مساعدة، وليست أنظمة تقود السيارة بشكل مستقل.
وهذا التفصيل ليس مسألة لغوية؛ بل يتعلق مباشرة بالسلامة. فالطريق قد يتغير خلال لحظة بسبب سيارة تتوقف فجأة، أو أعمال صيانة، أو علامات غير واضحة، أو ظروف جوية لا يتعامل معها النظام بالشكل المتوقع.
كيف ترى السيارة الطريق؟
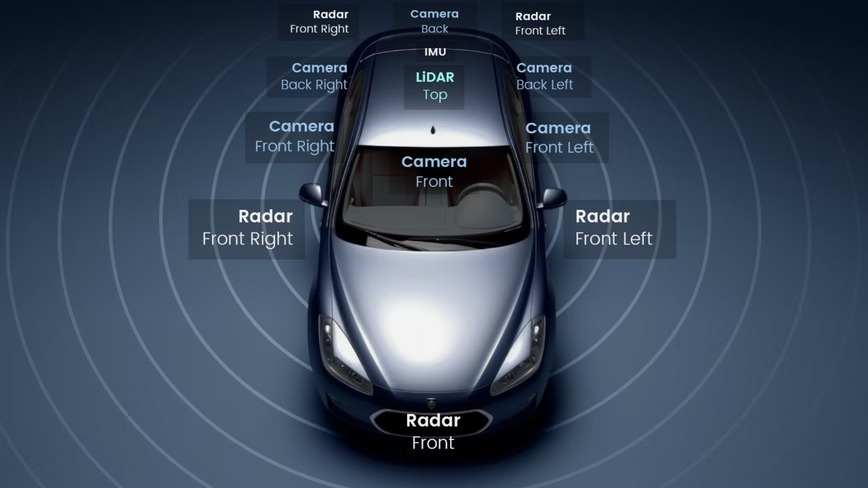
تعتمد هذه التقنيات على مجموعة من المستشعرات والأنظمة الإلكترونية التي تراقب البيئة المحيطة بالسيارة. ومن بينها الكاميرات والرادارات، إضافة إلى تقنيات أخرى تختلف بحسب الشركة والنظام المستخدم.
ولا تقتصر المهمة على اكتشاف السيارات أمام السيارة؛ فالأنظمة المتقدمة في تجربة القيادة شبه المستقلة تحاول أيضًا تحديد المسارات، ومراقبة المسافة، ورصد المركبات المحيطة، واتخاذ قرارات مرتبطة بالتسارع والكبح والتوجيه ضمن الحدود التي صُممت للعمل فيها.
وهنا تظهر أهمية ما يسمى نطاق التشغيل المصمم للنظام؛ أي الظروف والطرق والسرعات التي يستطيع النظام العمل ضمنها. فالنظام الذي يعمل بكفاءة على طريق سريع واضح ليس بالضرورة قادرًا على التعامل بالطريقة نفسها مع شارع حضري مزدحم أو طريق ريفي غير واضح العلامات.
من مثبت السرعة إلى القيادة على الطرق السريعة
بدأت الرحلة مع تقنيات بسيطة نسبيًا، مثل مثبت السرعة المتكيف الذي يحافظ على سرعة محددة ويعدلها للحفاظ على مسافة من السيارة أمامه. ثم تطورت الأنظمة لتشمل المساعدة في البقاء داخل المسار، وبعدها الجمع بين التوجيه والتحكم في السرعة والكبح.
واليوم تقدم بعض الشركات أنظمة تسمح بقيادة دون استخدام اليدين في ظروف محددة، لكن ذلك لا يعني بالضرورة أن السيارة وصلت إلى مستوى ثالث من الأتمتة. ففي أنظمة المستوى الثاني، يظل السائق مسؤولًا عن مراقبة القيادة حتى عندما لا يحتاج إلى الإمساك بالمقود طوال الوقت.
المستوى الثالث.. النقلة الأكثر أهمية
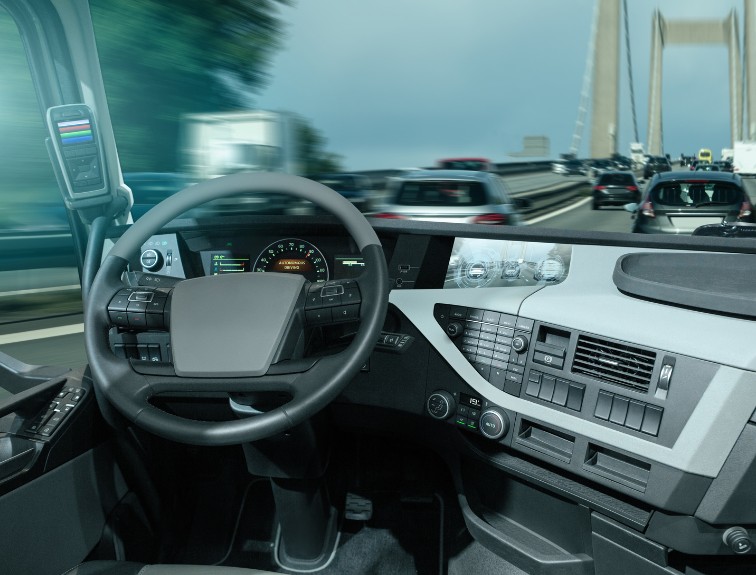
يمثل المستوى الثالث نقطة تحول حقيقية، لأنه يغير العلاقة بين السائق والسيارة. في ظروف تشغيل محددة، يستطيع النظام تولي جميع مهام القيادة ومراقبة البيئة المحيطة، بينما لا يكون السائق مطالبًا بالمراقبة المستمرة للطريق بالطريقة نفسها المطلوبة في المستوى الثاني. لكنه يجب أن يكون مستعدًا لاستعادة القيادة عندما يطلب منه النظام ذلك.
وهذا المستوى بدأ بالفعل في الانتقال من المختبر إلى السيارات المخصصة للبيع، وإن كان ضمن نطاقات جغرافية وتشغيلية محددة. ومن أبرز الأمثلة نظام DRIVE PILOT من مرسيدس-بنز، الذي حصل في ألمانيا على اعتماد للعمل حتى سرعة 95 كيلومترًا في الساعة على الطرق السريعة ضمن شروط محددة. لكن وجود المستوى الثالث لا يعني أن السيارة أصبحت «ذاتية القيادة» بالمعنى الذي يتخيله كثيرون؛ فالنظام لا يعمل في كل الطرق والظروف، ولا يزال يتطلب من السائق الاستجابة عندما يطلب منه ذلك.